


工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的专业性高新技术企业。公司资力厚、技术先进,产品远销泰国、越南、菲律宾等东南亚国家和地区。

自有软件专利通过知识体系贯标认证,高新技术企业自主研发团队,可根据客户需求非标定制。获得各项专利30余项。

您可以第一时间了解到的最新动态,与您分享行业的最热资讯,时刻在为您服务。在焊接通用设备、焊接结构件、工装夹具、焊接自动化设备及控制方面积累了丰富的实践经验。

秉持着“树立一种优质形象:优质服务是生命,客服满意是目的”的经营理念,实施差异化战略,在细分市场发力,为客户提供高品质的工业机器人和智能制造解决方案。工业机器人一直倾心打造好的品质,竭力追求贴心的服务。
工业机器人有限公司
工业机器人有限公司坐落于江苏常州天宁区,专业从事焊接系统的开发与制造、焊接切割技术咨询与服务的 专业性高新技术企业。公司主要产品有OTC焊接机器人、OTC焊机,焊接机,工装,夹具,检具,非标自动化焊接设备、机器人应用系统等,
发布:2026-08-01 浏览:75
来源:DeepTech深科技
让机器人改变形态并不难,让它快速运动也不难;真正困难的是,在厘米尺度机器人中同时实现复杂形态重构与快速动态响应。
近期,清华大学张一慧教授团队开发了一种人工肌骨致动器,通过将可形态重构的骨骼模块与快响应变刚度的肌肉模块串联集成,在厘米尺度上实现了形态和动力学特性的独立调控。
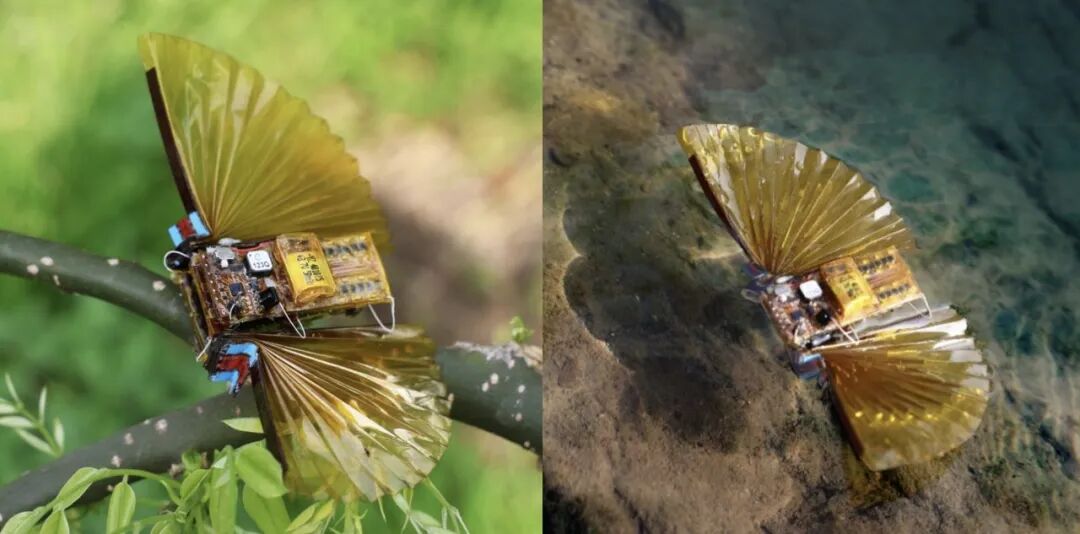
团队构建了可模仿啄木鸟、蝎子等生物行为的致动器,并研制出可在四足与人形状态间切换的微型变体机器人(1.8 g),以及兼具地面行进、负载搬运、水面巡游和空中滑翔能力的仿蜜袋鼯无线微型机器人(6.4 g)。
 (来源:受访者)
该项研究中的肌骨致动器应用前景广阔,未来可用于 VR/AR 领域,构建层级更丰富、真实度更高的触觉反馈系统。自研的小型高压电路模块,也适配所有需要高压激励的体系,例如静电驱动、HASEL 致动器等。
这款无线机器人更适合传统机器人难以抵达、且任务环境多变的作业场景。例如,它可以先以紧凑构型通过狭窄空间,抵达目标区域后展开外形,切换爬行、挂载物资、滑翔降落等不同作业模式,兼容陆地、液面、空中多介质运动。
此外,其潜在应用还包括复杂管道和狭窄空间巡检、灾后环境探测、跨介质环境监测,以及需要低占用空间的集群机器人系统。
近日,相关论文以《形态可编程、动力学可调的肌骨致动器》(Musculoskeletal actuators with programmable morphology and tunable dynamics)为题发表在 Science Advances[1]。清华大学徐世威博士(现美国西北大学博士后)是第一作者,张一慧教授担任通讯作者。
 图丨相关论文(来源:Science Advances)
从生物骨骼肌肉汲取灵感:协调形态重构与动态驱动
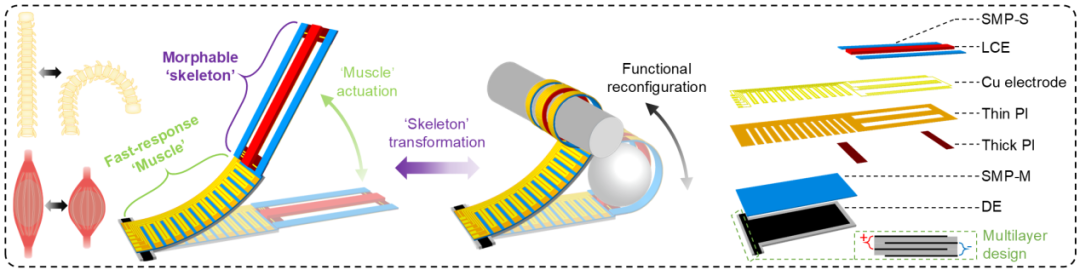
研究团队受生物肌肉骨骼系统的功能分工启发,研发出轻质、形态可编程且动力学可调的薄膜形肌骨致动器。在具体实现中,研究团队进一步分析了多种动物的运动方式。他们并不是简单复制这些动物的外形,而是抽象它们共同的底层行为逻辑——不同构型决定不同功能。身体构型决定可执行的任务和运动方式,肌肉刚度、驱动频率与输出特性则决定具体的动态表现。
例如,啄木鸟通过颈部构型和肌肉高频收缩完成啄击;蝎子通过尾部姿态和运动频率的配合产生多种尾巴摆动;蜜袋鼯则通过身体构型变化,在爬行和滑翔模式之间切换,同时自带育儿袋以携带幼崽。
 图丨肌骨致动器(来源:Science Advances)
这些行为的共同底层逻辑被提炼为两个独立却可协同的功能单元:在薄膜形肌骨致动器中,“骨骼”模块依托该团队此前开发的可变骨骼技术 [2],主要负责形态重构与构型锁定;“肌肉”模块则重点聚焦于快速驱动,并实现类似生物肌肉的动态刚度调节。
这样,两类模块既能够独立控制,又能在系统层面协同工作。它与真实生物存在一处明显的区别:生物躯体的形态变化本质是局部肌肉牵拉骨骼、关节产生形变,而骨骼本身并不具备自主变形能力。
调节“肌肉”刚度,如何重塑动态响应?
在这项研究中,肌肉模块由基于多层聚二甲基硅氧烷的介电弹性体层、柔性电极层和电热调刚度的形状记忆聚合物层堆叠组成。研究人员将形状记忆聚合物层加热变软后,发现两个有趣的变化:一是整快肌肉的共振频率大幅度下降,二是共振幅度提升了约 30 倍。
可以将肌肉模块理解为一根能够振动的柔性悬臂梁结构,它的共振频率主要由刚度和质量共同决定。在结构质量固定的情况下,刚度越高,共振频率通常越高。当形状记忆聚合物受热软化后,肌肉模块的整体刚度下降,共振频率从 64 Hz 降低到 14 Hz。
振幅大幅度提升有两层原因:首先,介电弹性体层的驱动力只由外加高压决定,肌肉模块变软之后,同等电场作用力下更容易发生弯曲形变。其次,当外部高压输入频率接近软化状态下的新共振频率时,周期性输入会被结构的共振效应放大。最终,弯曲角能够由约 2.5°提升至 75°。
实验分析表明,输出力受到结构刚度和变形幅度两种因素共同约束:刚度过高时,结构很难产生大幅度形变;刚度过低,虽形变充足,但缺少力学支撑,有效输出力会回落。因此,输出力在中等刚度状态附近达到峰值。
1.8 克“变形金刚”与 6.4 克“蜜袋鼯”:两款微型机器人如何诞生
该团队开发了两款具有代表性的微型机器人。第一款是一个仅 1.8 g 重、可在四足与人形两种构型间切换的微型机器人。在四足状态下,前后肢肌肉模块按照交替时序驱动,主要任务是产生推进力和支撑身体,并实现了最高每秒 3 倍体长的快速奔跑,能携带超过自身 3 倍重量的重物爬行。
当切换为人形形态后,前肢离开地面,不再承担主要支撑和推进任务,而用于摆臂和物体操作。研究人员进一步在前肢末端加入了可变形夹爪,使机器人能够弯腰抓取物体、重新站立并完成抛掷。“这里最重要的不是简单增加了一种动作,而是通过改变身体构型,重新定义同一个模块在系统中的功能。”徐世威博士对 DeepTech 表示。
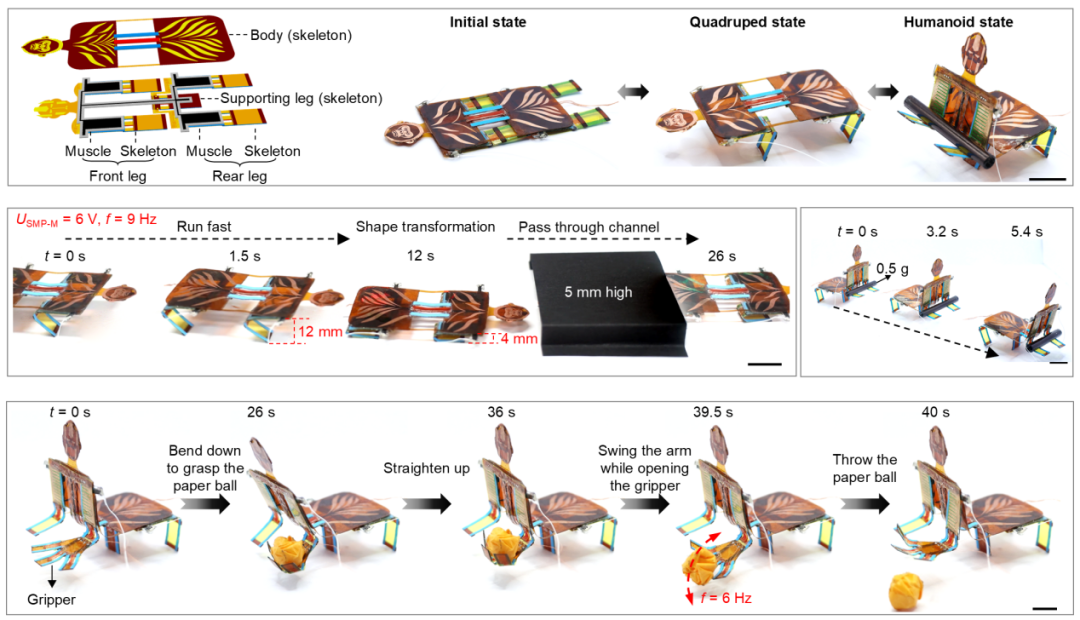 图丨四足-人形机器人(来源:Science Advances)
此外,他们还展示了一款无线多模态微型机器人,它以蜜袋鼯为仿生原型,仅重 6.4 g、未展开状态下长度仅 5 cm,能够在陆地快速爬行、水面滑行游泳、空中滑翔降落,还能负载相当于自身体重 56% 的货物。
之所以选择蜜袋鼯,核心原因是它在一个小型身体中同时体现了三种与多模态机器人功能高度类似的功能:爬行运动、展开翼膜滑翔,以及利用育儿袋携带幼崽。液面游动功能并非复刻蜜袋鼯的自然行为,而是利用展开翼膜增加浮力后形成的功能扩展。
传统介电弹性体致动器通常需要外接高压电源,因此基于它做成真正无线的微型机器人充满挑战。
在这项研究中,研究人员开发了一款轻量化升压电路,其质量仅为 1.04 g,可由 3.7 V 电池输出最高约 9.5 kV 的低至中频高压,并分别控制骨骼变形、肌肉刚度和运动频率,让该微型机器人摆脱了外部电源的束缚。
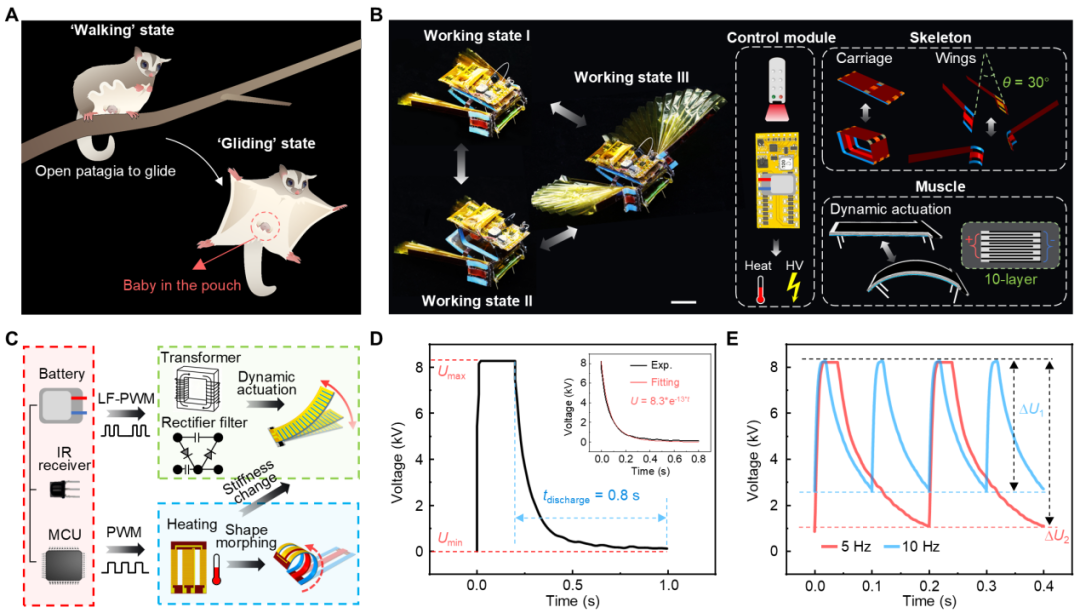 图丨无线机器人与升压电路(来源:Science Advances)
实际上,在如此小的体积和重量约束下实现数千倍升压并非易事。原因在于介电弹性体通常需要千伏级驱动电压,而机器人使用的锂电池只有 3.7 V。变压器、磁性元件和绝缘结构通常都会占据较大的质量和空间,这是微型化时最直接的矛盾。尽管 9.5 kV 电压对应的工作电流很小,毫米尺度电路上仍然容易引发空气击穿、表面爬电等效应,因此布线距离、封装绝缘、器件布局和重量必须同步考虑。
另一个挑战在于,研究人员需要的并不是一个只能产生静态高压的电源,而是能够输出低至中频高压波形的驱动电路。介电弹性体本质上接近电容性负载,其高压输出频率受到驱动电路充放电时间常数的限制。
介电弹性体材料充电速度较快,放电速度一般较慢,而形变大小和驱动电压平方成正比,低压区间形变有限。因此研究团队通过抬升基准低压值以缩减放电时间,实现输出频率提升。
机器人需要更聪明的大脑,也需要更聪明的身体
徐世威在清华大学固体力学方向取得博士学位,导师为张一慧教授,研究重心集中在柔性结构力学、刺激响应材料、柔性致动器和微型机器人。目前,他在西北大学 John Rogers 教授课题组开展博士后研究,重点关注柔性结构在触觉反馈器件、类器官三维界面及植入式医疗器件中的应用。
“我希望在博士后阶段推动柔性器件从单一材料或单一功能验证,进一步走向具有传感、驱动、无线通信和闭环控制能力的系统,并在真实生物医学或人机交互场景中完成验证。”徐世威表示。
这项研究建立了一种“以机器人本体为中心”的设计方法,用物理结构的智能设计来降低控制复杂度。这与当前被高度关注的具身智能大模型(如 Google 的 RT-2、Physical Intelligence 的π0)形成了有趣的对比,后者强调用大规模数据训练通用策略。
在徐世威看来,两者是处于不同技术层次的互补方案。具体而言,“以机器人本体为中心”设计关注的是:依靠材料、结构层面的原生设计,降低整机的控制复杂度。例如,依靠构型切换直接更改运动模态、借助结构共振放大运动幅值、通过刚度调节匹配不同速度与负载需求。合理的本体结构设计,能够压缩控制维度降低系统功耗,大幅减轻上层算法的运算负担。
他指出,“本体力学设计存在缺陷的机器人,即便搭配复杂智能算法,也要付出极高的算力与能耗成本;当然只依靠优化躯体结构,缺少感知、决策单元,机器人也无法完成自主作业。”
谈及为机器人装上“大脑”的实际问题,徐世威认为,长远来看分层控制架构是最优解:底层采用基于物理模型的闭环反馈控制,保障稳定、安全运行;上层依托学习算法完成环境识别、全局任务规划和工作模态自主切换。“结构自带的物理智能,搭配算法层面的决策智能,二者结合才能实现完整的自主机器人系统。”
在接下来的研究阶段中,该技术后续仍需在三个方向继续推进:首先是致动器的长期服役可靠性问题。介电弹性体在长期高压和高频条件下可能出现介电击穿、界面分层和材料疲劳;形状记忆聚合物的反复热循环也会影响寿命。
其次是高压电路系统优化。现有电路已实现克级质量下的高压输出,但输出频率范围、能量效率、封装绝缘和多通道控制能力仍存在很大提升空间。
第三是传感和闭环控制系统搭建。现阶段机器人的形态和运动行为主要依据预先设定的控制指令。未来如果集成惯性、光学、压力和接触传感器,机器人可以根据自身状态和外部环境自动调节骨骼构型、肌肉刚度与运动频率,进而实现真正的自适应。
参考资料:
1.Xu S, Zang C, Tang Z, et al. Musculoskeletal actuators with programmable morphology and tunable dynamics. Science Advances, 2026, 12(31): eaeg4524.
2.Xu S, Hu X, Yang R, et al. Transforming machines capable of continuous 3D shape morphing and locking. Nature Machine Intelligence, 2025, 7(5): 703-715.
3.Xu S, Li Z, Zhang Y. Fast-response electrically driven actuators with complex and programmable deformation modes. International Journal of Non-Linear Mechanics, 2026, 186: 105352.
运营/排版:何晨龙
注:封面/首图(论文一作徐世威博士)由 AI 辅助生成
09-19 2026
机器人工作站动画图片:技术呈现与工业逻辑的深度耦合
从静态渲染到动态仿真:动画图片背后的技术跃迁很多人以为,机器人工作站的动画图片仅是三维建模的视觉化延伸,用于展示设备外观或基础运动轨迹。其实不然,这类图像的底层逻辑是基于离散事件仿真的动态行为映射——每个像素点的运动轨迹均需与实际工作站的PLC控制逻辑、传感器反馈时序、机械臂运动学参数严格同步。例如,在汽车焊接工作站的动画中,点焊枪的移动速度必须与实际电流通断周期匹配,否则会误导用户对节拍效率的判
发布:2026-09-19
09-19 2026
机器人工作站布局的底层逻辑:从空间效率到动态响应的深度拆解
实际机器人工作站布局的底层逻辑:从空间效率到动态响应的深度拆解很多人以为机器人工作站布局只需考虑空间利用率,其实不然。真正的布局设计需兼顾静态几何约束与动态任务流的协同优化,这涉及运动学逆解、碰撞检测矩阵和任务优先级调度算法的复合应用。以汽车焊接工作站为例,其布局需满足以下硬性条件:机器人末端执行器的工作空间必须覆盖95%以上的焊缝轨迹,同时确保相邻机器人臂的干涉距离大于安全阈值(通常为300mm
发布:2026-09-19
09-18 2026
典型机器人工作站实训:从理论到实战的精密推演
典型机器人工作站实训:从理论到实战的精密推演很多人以为,机器人工作站实训仅是设备操作与编程的简单叠加,其实不然。其底层逻辑是构建一套完整的工业场景映射系统,将生产需求、工艺约束、设备特性与人员操作能力进行动态耦合。这种耦合不是线性叠加,而是通过多维度参数矩阵的实时优化实现的——这正是典型实训场景的核心价值。案例:苏州工业园区某汽车零部件企业的焊接工作站实训该企业实训场景设定为:在12m×8m的封闭
发布:2026-09-18

09-18 2026
华龙区新就业群体法律援助工作站正式挂牌运行
(来源:华龙宣传) 今天(17日)多云间晴天,偏南风3级左右,17~30℃。 18日多云,偏南风2-3级,18~31℃。 9月16日,华龙区新就业群体法律援助工作站在华龙区新就业群体综合服务中心正式挂牌运行。 工作站位于金堤中路与黄河路交叉口东北60米,由区司法局联合区委社会工作部设立,聚焦外卖骑手、快递从业人员、网约车司机、货运从业者等新就业群体关于劳动关系认定难、维权渠道不熟悉、纠
发布:2026-09-18

09-18 2026
镇沅县紧密型县域医共体首批基层专家工作站落地乡镇卫生院
(来源:镇沅发布) 为深化紧密型县域医共体建设,补齐乡镇专科医疗短板,近日,镇沅县首批基层专科专家工作站正式落地乡镇卫生院,精准匹配基层就医需求,其中,者东镇中心卫生院引入中医科粟国云、急诊内科袁军、普外科沙明俊专家工作站,振太镇中心卫生院重点落地急诊内科李郅峰专家工作站,通过专科精准下沉,推动基层医疗从“基础诊疗”向“专科诊疗”升级。 各专科工作站立足自身特色开展精准帮扶。中医科工作站主
发布:2026-09-18

09-18 2026
浦东金桥公益红娘工作站揭牌
本文转自:劳动报 金桥2026芯恋菁英交友派对季热闹举行 浦东金桥公益红娘工作站揭牌 朱兰英 本报讯 (劳动报记者 朱兰英)近日,在浦东新区金桥装备小镇,由金桥开发区总工会牵头主办的“金桥2026芯恋菁英交友派对季”热闹举行,180多位单身青年赶赴一场名为“芯启金桥·缘遇知音”的浪漫约会。 早在2020年之前,金桥就有一场被大家叫作“金桥烛光晚会”的联谊活动,烛光摇曳里,不少年轻
发布:2026-09-18


